
Losgröße 1 war bislang ein zuverlässiges Argument gegen Automatisierung. Wo sich Geometrien ständig ändern und jedes Bauteil vielleicht nur einmal lackiert wird, lohnt sich der Aufwand für Programmierung und Teaching eines klassischen Roboters selten. Deshalb ist die manuelle Lackierung trotz aller Automatisierungsfortschritte bis heute in vielen Bereichen unverzichtbar.
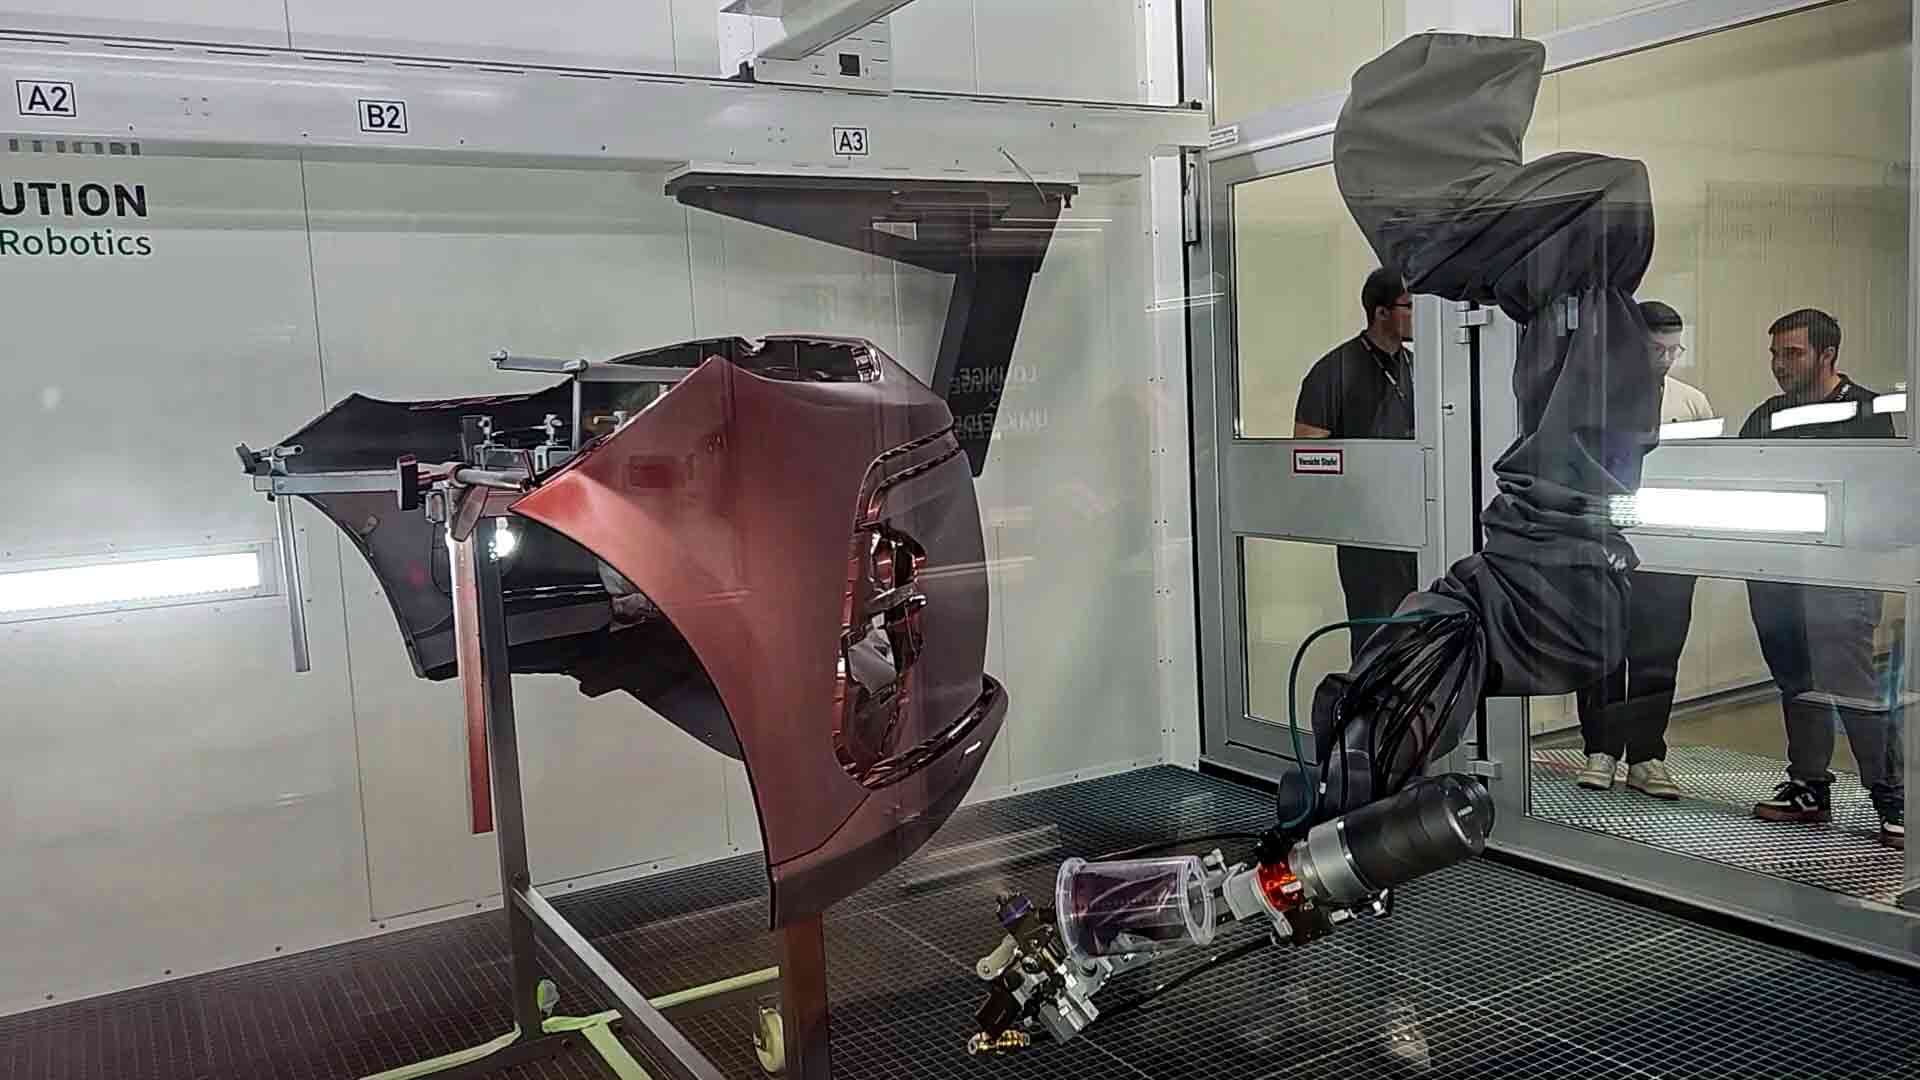
Der Lackieranlagenbauer Sehon hat in den vergangenen Wochen in mehreren Workshops die Praxistauglichkeit eines Systems demonstriert, das im Bereich der Autoreparaturlackierung mit KI-Unterstützung die notwendigen Bewegungs- und Lackierbahnen generiert. Vor der Lackierung wird das Bauteil gescannt, anschließend erstellt die Software den Lackierablauf. Klassisches Teaching ist damit nicht mehr erforderlich, einzelne Parameter lassen sich aber bei Bedarf weiterhin manuell optimieren.
Was zunächst wie eine Speziallösung für die Kfz-Reparaturlackierung klingt, könnte auch für die industrielle Lackiertechnik interessant werden.
Losgröße 1 wird automatisierbar
Die Herausforderung in der Reparaturlackierung ist offensichtlich: Heute ein Stoßfänger, danach eine Tür, anschließend ein Kotflügel – und ständig andere Fahrzeuge und Geometrien. Praktisch jeder Auftrag sieht anders aus. Genau deshalb ist dieser Bereich bis heute stark von qualifizierter Handarbeit geprägt.
Wenn die notwendigen Lackierbahnen jedoch nicht mehr für jedes neue Werkstück programmiert werden müssen, verändert sich die Ausgangslage grundlegend. Der Roboter kann die einmal erzeugten Bahnen mit hoher Präzision und Reproduzierbarkeit abfahren. Abstand, Geschwindigkeit, Pistolenwinkel und Überlappung bleiben konstant – Eigenschaften, die nicht nur für die Beschichtungsqualität, sondern auch für einen möglichst effizienten Materialeinsatz relevant sind.
Hinzu kommt der Fachkräftemangel. Qualifizierte Lackierer sind schwer zu finden, gleichzeitig steigen die Anforderungen an Prozesssicherheit und reproduzierbare Qualität. Automatisierung muss dabei nicht bedeuten, Fachkräfte vollständig zu ersetzen. Sie kann vielmehr standardisierbare Prozessschritte übernehmen und damit Personal für andere Arbeiten freisetzen.
Dass das Thema einen Nerv trifft, zeigt die Resonanz auf die Workshops. Bis September sind insgesamt acht Termine angesetzt, die bisher mit zwischen zehn und 15 Teilnehmern gut ausgelastet waren. Unter den Besuchern befinden sich größere Reparaturlackierer und Autohäuser, aber auch Vertreter aus dem Anlagenbau. In den Gesprächen kristallisierte sich heraus, dass gerade bei größeren Betrieben weniger das grundsätzliche „Ob“ für eine solche Investition in Frage steht als das Wann und Wie.
Vom Stoßfänger zum Industriebauteil
Eine spannende Perspektive reicht über die Reparaturlackierung hinaus. Wechselnde Geometrien und kleine Losgrößen sind schließlich kein Automotive-Spezialproblem.
Auch in zahlreichen Industriebetrieben werden Bauteile heute manuell beschichtet, weil Variantenvielfalt und geringe Stückzahlen den Einsatz klassischer Robotertechnik unwirtschaftlich machen. Fällt der Aufwand für das Programmieren neuer Bauteile weitgehend weg, verschiebt sich diese Grenze.
Ob ein System einen Stoßfänger oder eine Maschinenverkleidung erfasst, ist zunächst vor allem eine Frage der Geometrie und der notwendigen Prozessparameter. Wenn daraus automatisiert geeignete Lackierbahnen entstehen, wird Roboterlackierung auch für Anwendungen interessant, die bisher eine klassische Domäne der Handlackierung waren.
Wie das System technisch funktioniert, welche Ergebnisse die Demonstrationen bei Kanten und Beilackierungen gezeigt haben und welche Möglichkeiten sich bei Nachrüstung und Wirtschaftlichkeit ergeben, lesen Sie im ausführlichen Beitrag in der kommenden Ausgabe 5 (September/Oktober) des mo – Magazin für Oberflächentechnik.